2. ISTOTA BŁĘDOW TEMPERATUROWYCH
Zależność pomiędzy nieznaną wartością wielkości nieelektrycznej, którą oznaczymy przez X, a wartością elektrycznego sygnału wyjściowego czujnika, którą oznaczymy przez U, jest nazywana charakterystyką przetwarzania i opisywana funkcją f.
Ze względu na fakt występowania sygnałów zakłócających pracę czujnika, takich jak zmiana temperatury otoczenia, wahania napięcia zasilającego, obecność wibracji, zmiany ciśnienia atmosferycznego, występowanie zakłócających pól elektromagnetycznych itp. f jest funkcją wielu zmiennych. W dalszych rozważaniach ograniczymy się do uwzględnienia tylko wpływu zmian temperatury otoczenia T, a więc przyjmiemy, że f jest funkcją dwóch zmiennych X, T.
Sygnał wyjściowy u czujnika może występować w postaci zmiany napięcia, prądu, rezystancji pojemności, indukcyjności wzajemnej itp.
Dla unifikacji aparatury odbiorczej w systemie automatycznego sterowania, obrabiane sygnały powinny być znormalizowane. W tym celu przetwornik pomiarowy składa się z czujnika i uzupełniającego elektronicznego układu przetwarzającego, sprowadzającego sygnał wyjściowy przetwornika do przyjętych sygnałów standardowych1/. Układy takie, oprócz normalizacji charakterystyki przetwarzania czujnika, umożliwiają często korekcję liniowości przetwarzania wielkości nieelektrycznej X oraz kompensację wpływu temperatury otoczenia. Tak więc sygnał wyjściowy U przetwornika określa się
1/ Najczęściej spotykanymi obecnie sygnałami w automatyce przemysłowej są sygnały prądowe 0...6 mA, 4...20 mA oraz napięciowe 1...5V. Dla wybranego obiektu sterowania stosuje się zwykle jeden zakres sygnałów, np. 4...20 mA.
charakterystyką przetwarzania opisaną funkcją g:
Kompensację temperaturową można zrealizować w dwojaki sposób [2] :
- układ kompensacji umożliwia korekcję błędu temperaturowego tylko czujnika, natomiast błąd temperaturowy układu przetwarzającego powinien być pomijalnie mały, w porównaniu z błędem czujnika. w takim przypadku jest wymagane stosowanie drogich elementów i rozwiązań układowych w układzie przetwarzającym,
- kompensuje się łączny błąd temperaturowy przetwornika, będący superpozycją błędu czujnika i układu przetwarzającego, znajdujących się w tej samej temperaturze, co pozwala na stosowanie tańszych elementów elektronicznych i prostszych rozwiązań układowych. Przypadek ten można sprowadzić do przypadku pierwszego przy założeniu, że błąd układu przetwarzającego zostanie sprowadzony do czujnika, a przy analizie błędów rozważać się będzie zastępczy błąd czujnika składający się z dwóch składowych: błędu samego czujnika i zastępczego błędu układu przetwarzającego.
Jak już wspomniano, charakterystyka przetwarzania określona jest funkcją dwóch zmiennych: wartości sygnału wyjściowego przetwornika i wartości mierzonej wielkości nieelektrycznej, a więc jej odwzorowaniem graficznym będzie powierzchnia opisana zależnością (2) /rys. 1a/. Ze względów praktycznych przyjęto kilka parametrów charakteryzujących wartości błędu temperaturowego przetwornika. Najczęściej stosowane są: a/ błąd,/dryft/ temperaturowy wartości początkowej zakresu /tzw. "zera"/ określający wpływ zmian temperatury otoczenia na wartość sygnału wyjściowego U przy stałej wartości wielkości mierzonej X równej dolnej wartości zakresu pomiarowego; interpretację graficzną tego błędu jest linia przenikania płaszczyzny określonej zależnością (2) z płaszczyzną /rys. 1b/
b/ błąd /dryft/ temperaturowy wartości górnej zakresu pomiarowego /tzw. "zakresu"/ określający wpływ zmian temperatury otoczenia na wartość wielkości mierzonej , równej górnej wartości zakresu pomiarowego; interpretacją graficzną tego błędu będzie linia przenikania płaszczyzny określonej zależnością (2) z płaszczyzną /rys. 1c/.
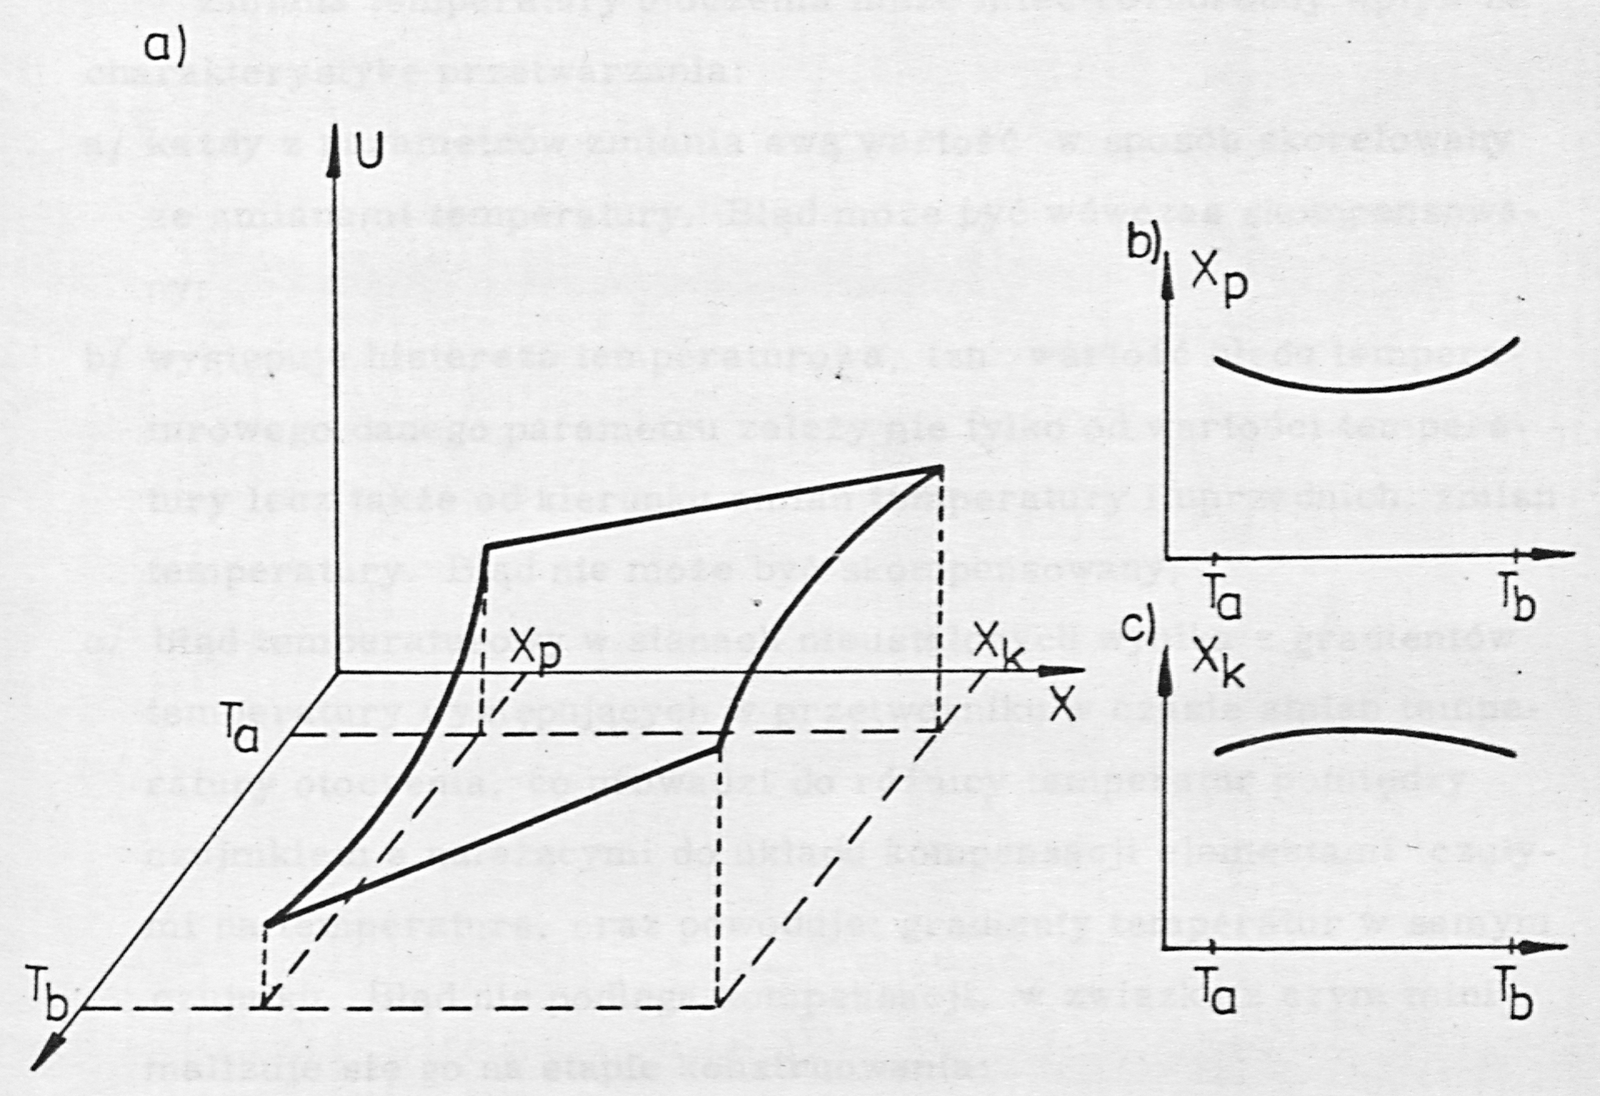
c/ błąd /dryft/ temperaturowy szerokości /rozpiętości/ zakresu pomiarowego, określający wpływ zmian temperatury otoczenia na przyrost sygnału wyjściowego spowodowany zmianą wartości wielkości mierzonej od dolnej do górnej ; parametr ten jest podawany w kartach katalogowych alternatywnie z błędem temperaturowym górnej wartości zakresu.
Zmiana temperatury otoczenia może mieć różnorodny wpływ na charakterystykę przetwarzania: a/ każdy z parametrów zmiania swą wartość w sposób skorelowany ze zmianami temperatury. Błąd może być wówczas skompensowany; b/ występuje histereza temperaturowa, tzn. wartość błędu temperaturowego danego parametru zależy nie tylko od wartości temperatury lecz także od kierunku zmian temperatury i uprzednich zmian temperatury. Błąd nie może być skompensowany; c/ błąd temperaturowy w stanach nieustalonych wynika z gradientów temperatury występujących w przetworniku w czasie zmian temperatury otoczenia, co prowadzi do różnicy temperatur pomiędzy czujnikiem a należącymi do układu kompensacji elementami czułymi na temperaturę, oraz powoduje: gradienty temperatur w samym czujniku. Błąd nie podlega kompensacji, w związku z czym minimalizuje się go na etapie konstruowania; d/ błąd zanikowy /ang. temperature decay/ czyli błąd występujący bezpośrednio po zmianie temperatury i zanikający stopniowo aż do zera. Nie jest on związany ze stanami nieustalonymi, lecz ze zmianami np. w sieci krystalicznej materiału czujnika i jest on tym większy, im większa jest zmiany temperatury oraz dłuższy czas pozostawania w temperaturze poprzedzającej zmianę. Czas zanikania tego błędu może być bardzo długi, rzędu kilkudziesięciu godzin. Błąd nie podlega kompensacji; e/ niepowtarzalność temperaturowa przy której wartość danego parametru może ulec trwałej zmianie w wyniku zmian temperatury,
. zwłaszcza w razie dłuższej pracy w pobliżu temperatur ekstremalnych. W takim przypadku należy wykonywać kalibrację przetwornika dla uzyskania pierwotnej wartości parametru. Błąd nie podlega kompensacji
Tak więc jedynie błąd temperaturowy wymieniony w punkcie a może podlegać kompensacji. Pozostałe składowe błędu mogą być jedynie zmniejszane przez dobór odpowiedniej technologii i konstrukcji czujnika i przetwornika.
Celem kompensacji jest zmniejszenie zastępczego błędu czujnika. Dopuszczalną wartość błędu temperaturowego /błąd temperaturowy graniczny/ można określić dwoma sposobami
Przy pierwszym sposobie określa się maksymalną wartość błędu temperaturowego liczoną względem wartości danego parametru w temperaturze odniesienia , niezależnie od temperatury /rys. 2a/. Wymagania takie mogą być narzucone w razie ograniczenia średniego błędu kwadratowego przy przypadkowych wartościach temperatury otoczenia, co występuje np. przy stosowaniu przetworników w układach bilansowania ilości wyrobu finalnego zakładu przemysłowego.
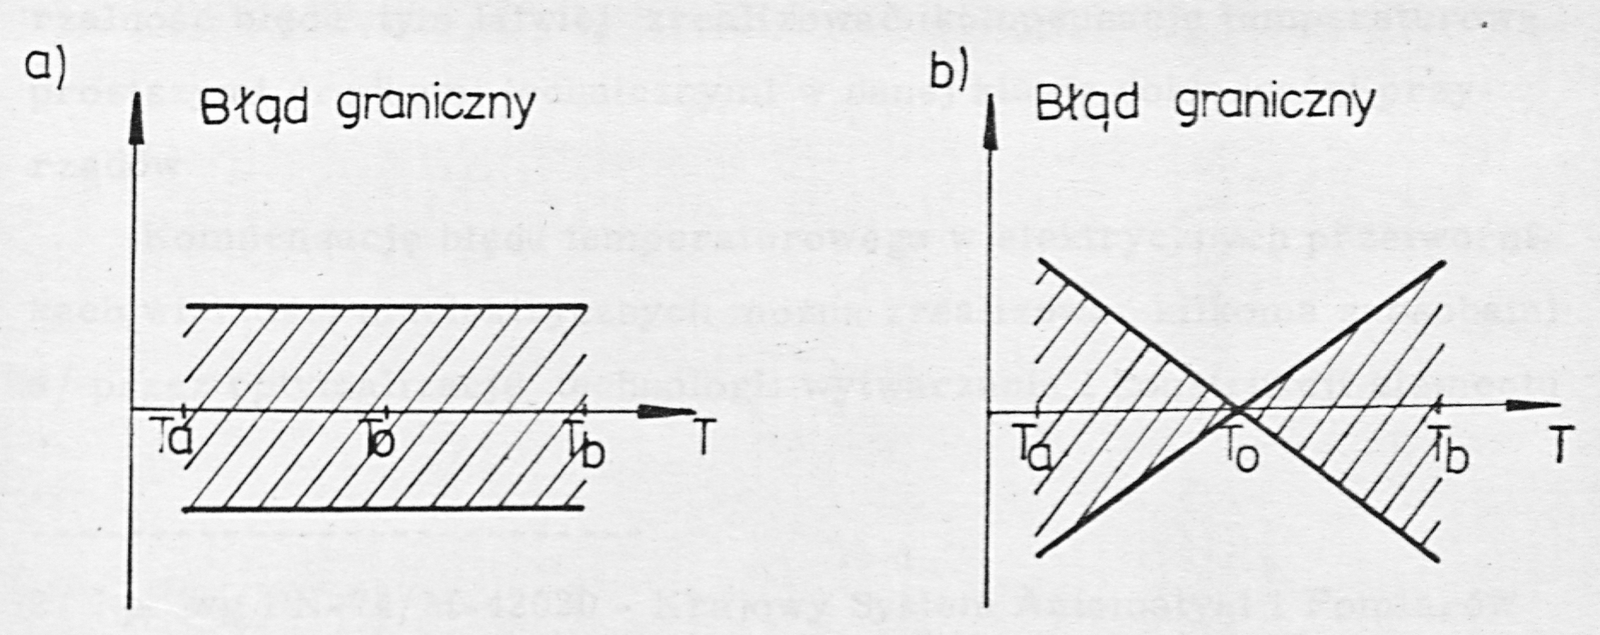
Przy drugiej metodzie2/ ogranicza się wartość nachylenia błędu granicznego w funkcji temperatury. Przyjmując pewną temperaturę jako temperaturę, względem której mierzymy błąd temperaturowy, pole dopuszczalnych wartości błędów temperaturowych zawarte jest pomiędzy dwiema przecinającymi się w temperaturze prostymi o nachyleniu równym narzuconemu błędowi granicznemu /rys. 2b/.
Wartość temperaturowego błędu granicznego związana jest z klasą dokładności przetwornika. Zgodnie z polską normą3/ wartość dowolnego błędu dodatkowego, w tym również temperaturowego, nie powinna przekraczać wartości poprzedzającej /w ciągu klas dokładności/ wartość uznaną za klasę dokładności urządzenia. Błąd temperaturowy charakterystyki przetwarzania powinien być mierzony co 10°C przy sygnale wejściowym wielkości nieelektrycznej równej 0%, 20%, 40%, 60%, 100% wartości szerokości zakresu, na jaki przetwornik został wykalibrowany.
Rozpatrując wartość błędu temperaturowego danego parametru w zbiorze przetworników o pewnej liczności, np. równej rocznej produkcji zakładu przemysłowego, wyróżnić można część stałą /powtarzalną/ błędu oraz część przypadkową, przy czym stosunek pomiędzy tymi częściami zmieniać się może od wartości zera /nie ma części powtarzalnej błędu/ do wartości bliskiej 100%. Im większa jest powtarzalność błędu, tym łatwiej zrealizować kompensację temperaturową prostszymi środkami technicznymi w danej klasie dokładności przyrządów.
Kompensację błędu temperaturowego w elektrycznych przetwornikach wielkości nieelektrycznych można zrealizować kilkoma sposobami: a/ przez optymalizację technologii wytwarzania i konstrukcji elementu
2/ Np. wg PN-74/M-42020 - Krajowy System Automatyki i Pomiarów POLMATIK- Ogólne wymagania i badania - Błędy dodatkowe należy określać na każde 10°C zmiany temperatury otoczenia i ośrodka mierzonego. 3/ PN-73/M-42024 - Automatyka Przemysłowa - Elementy i urządzenia elektryczne analogowe. Wymagania i badania.
przetwarzającego [3 ÷ 24], np. tensometru. Przy tej metodzie najczęściej poprzestaje się na kompensacji jednego parametru /zera/ charakterystyki przetwarzania przetworników wykonywanych z zastosowaniem bardzo powtarzalnych elementów przetwarzających i przy niezbyt wygórowanych wymaganiach co do dokładności kompensacji. Wymaga ona zazwyczaj zastosowania w czujniku wielkości nieelektrycznej kilku elementów przetwarzających, umożliwiających użycie specjalnego układu elektronicznego, np. mostka; b/ za pomocą specjalnej konstrukcji nieelektrycznej, wytwarzającej dodatkową wartość przetwarzanej wielkości nieelektrycznej uzależnioną od temperatury [25 ÷ 31]. Ze względu na duże trudności wykonawcze oraz małą dokładność kompensacji metoda ta ma już znaczenie jedynie historyczne; c/ przez umieszczenie obwodów kompensacji w analogowej części elektronicznego układu przetwarzającego sygnał czujnika. Sposób ten jest obecnie najbardziej rozpowszechniony [1, 32 ÷ 76] ze względu na:
- ogólnoświatowe tendencje w automatyce do integracji czujnika z elektronicznym układem przetwarzającym,
- możliwości uzyskiwania małych błędów temperaturowych skompensowanych przetworników,
- możliwość jednoznacznej kompensacji błędów temperaturowych elektronicznego układu przetwarzającego,
- możliwość kompensacji przetworników o niepowtarzalnym w różnych egzemplarzach błędzie temperaturowym czujników,
- zdecydowaną w chwili obecnej przewagę analogowych układów regulacji automatycznej nad układami sterowania cyfrowego; Metodę stosuje się często łącznie z wykorzystaniem kompensacji wymienionej w punkcie a oraz rzadziej z jednoczesnym wykorzystaniem kompensacji wymienionej w punkcie b; d/ przez realizację kompensacji w cyfrowej części układu automatyki [78, 79] metodą programową lub układową. W chwili obecnej me-
toda taka jest droga, niemniej jednak pozwala na uzyskiwanie najlepszych wyników metrologicznych. Zdaniem autora, metoda ta wyprze wszelkie inne metody kompensacji w przetwornikach automatyki z chwilą zdecydowanego spadku cen mikroprocesorów i zmniejszenia pobieranego przez nie prądu zasilania przy jednoczesnym podniesieniu stopnia ich integracji oraz wprowadzeniu tanich, łatwo programowalnych pamięci stałych /ROM/, w których byłby zapisywany indywidualny program korekcji; e/ przez termostatowanie czujnika. Metoda taka eliminuje konieczność kompensacji temperaturowej. Stosowana jest jednak tylko w bardzo dokładnej aparaturze laboratoryjnej np. [80].
Z przedstawionego wyżej podziału stosowanych metod wynika wniosek, że w dokładnym przetworniku pomiarowym produkowanym seryjnie, którego cena nie jest obojętna jedynym obecnie rozwiązaniem kompensacji temperaturowej jest wariant "c" - zastosowanie układu kompensującego w analogowej części elektronicznego układu normalizującego z ewentualnym wykorzystaniem wariantu "a" lub "b".
Znane rozwiązania kompensacji [1, 32, 77] charakteryzują się wzajemnym uzależnieniem od siebie bądź nastaw układu kompensacji jednego parametru /np. zera/ od nastaw układu kompensacji drugiego parametru /np. zakresu/, bądź nastaw układu kompensacji w różnych temperaturach. Wskutek tego procedura kompensacji jest żmudna, a jej przeprowadzenie wymaga wysoko wykwalifikowanego personelu i niejednokrotnie posłużenia się programem komputerowym.
Elementom korygującym błąd temperaturowy stawia się zazwyczaj bardzo wysokie wymagania odnośnie do parametrów metrologicznych /stabilność, współczynnik temperaturowy/. Wartości tych elementów zostają określone dopiero do zakończeniu procedury kompensacji, a więc w ostatniej fazie produkcji. Uwzględnienie indywidualnego rozrzutu błędów temperaturowych w każdym egzemplarzu przetwornika wymaga posiadania w magazynie odpowiednio dużego zapasu elementów /np. dla przetworników typu Class 41 firmy Honeywell [33, 39, 40] w układzie kompensacji zmiania się
10 elementów o wartościach dobieranych ze zbioru około 130 wartości/ lub wykonywania ich we własnym zakresie [33].